Scanner laser de segurança em AGV, célula e perímetro: campos, zonas, tempo de parada e o que o diferencia de um LiDAR de navegação.
Um scanner laser de segurança é um equipamento eletrossensível Tipo 3 (IEC 61496-3) que varre um plano e desliga suas saídas de segurança quando algo entra no campo de proteção configurado; os campos de aviso só sinalizam. Pelo glossário da NR-12, scanner atinge no máximo PL d. Ele resolve bem áreas de piso irregulares e veículos em movimento, mas tem tempo de resposta maior que o de uma cortina e enxerga só um plano. O LiDAR de navegação parece igual por fora e não é dispositivo de segurança. Este guia mostra como dimensionar o campo de proteção com os tempos e as tolerâncias publicados pela SDKELI para KLM, KLMs e LSPDmini, e onde a família LS fica de fora.
Scanner de segurança e LiDAR de navegação: não troque um pelo outro
A SDKELI tem duas famílias de LiDAR com aparência parecida. KLM, KLMs e LSPDmini são scanners de segurança Tipo 3, PL d; KLM e KLMs também declaram SIL 2 e categoria 3, com certificado TÜV Rheinland de 2023 (R 50578689, com referência à EN IEC 61496-1:2020, à IEC 61496-3:2019 e à ISO 13849-1:2015). LS2, LS3, LSE, LD e o KLM de medição são LiDAR de desvio de obstáculos, navegação e medição, sem Tipo, SIL ou PL declarados.
O LS3, por exemplo, tem 64 zonas configuráveis e a palavra "proteção" aparece na página do fabricante, mas não há classificação de segurança. Uma listagem da vitrine em inglês cita normas de segurança no campo de normas de um LS; até o fabricante apresentar certificado, a regra deste site é: função de segurança de pessoas usa KLM, KLMs ou LSPDmini; a família LS fica para navegação e desvio.
| Série | Classificação declarada | Ângulo | Raio de proteção (a 1,8 % de refletância) | Tempo de resposta | Uso |
|---|---|---|---|---|---|
| KLMs | Tipo 3, SIL 2, cat. 3, PL d; PFH 1,34 × 10⁻⁷ por hora | 276° | 3 m ou 4 m | padrão 100 ms (varredura de 40 ms, 2 a 16 amostras) | Segurança: AGV, célula, área pequena |
| KLM de segurança | Tipo 3, SIL 2, cat. 3, PL d; PFH 1,34 × 10⁻⁷ por hora | 276° | 6 m ou 8 m | padrão 100 ms | Segurança: AGV, área maior |
| LSPDmini | Tipo 3, PL d (sem SIL nem PFH publicados) | 270° | 2 m ou 3 m | 80 ms (2 varreduras) a 640 ms (16), padrão 80 ms, pelo manual | Segurança: robôs móveis e AGV compactos |
| LS2, LSE, LS3 | Não é de segurança | 270° | não se aplica (alcance de detecção até 15 m a 10 % no LS3) | 70 a 152 ms conforme série e frequência de varredura | Desvio de obstáculos e navegação |
| KLM de medição, LD | Não é de segurança | 276° ou 360°; ponto único | não se aplica | não se aplica | Medição e navegação |
A página do fabricante do LSPDmini fala em 40 ms por volta; o manual do LSPDmini dá o tempo de resposta como 80 ms (duas varreduras) a 640 ms (dezesseis), com padrão de 80 ms. Use o tempo configurado de fato no equipamento, nunca o período de uma varredura.
Campo de proteção, campo de aviso e grupos de zonas
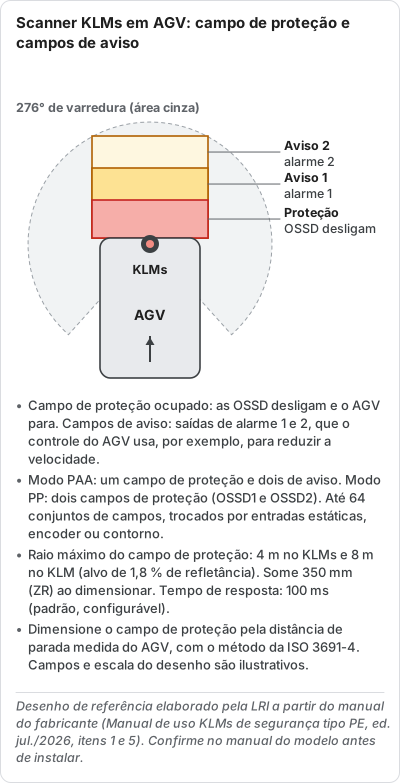
O campo de proteção é a área que, invadida, leva as saídas de segurança (OSSD1 e OSSD2) a OFF. Os campos de aviso, chamados de zonas de alarme nos manuais, acionam saídas ALARM que não são de segurança: servem para reduzir a velocidade do veículo ou sinalizar antes da parada. O manual do KLM PE (2026-01) descreve um campo de proteção e duas zonas de alarme; o do LSPDmini, o mesmo arranjo.
Os campos são agrupados em conjuntos que mudam conforme a situação. No LSPDmini, quatro entradas (Z1 a Z4) escolhem entre 16 conjuntos de zonas. No KLM e no KLMs, a página do fabricante fala em até 64 zonas de proteção e em 8 entradas que podem ser estáticas ou dinâmicas, ligadas a encoder (até 100 kHz, dois canais em quadratura), o que permite trocar o campo pela velocidade do veículo. O controlador SPC tem, segundo o fabricante, monitoramento de velocidade e troca automática da zona do scanner.
Os números que entram no dimensionamento
Três números do fabricante pesam no tamanho do campo. O primeiro é o tempo de resposta configurado, que cresce com o número de amostras: no KLM e no KLMs a varredura leva 40 ms e a multiamostragem vai de 2 a 16, com padrão de 100 ms; o fabricante não publica a tabela de tempo para cada configuração. O segundo é a zona de tolerância (TZ) de 65 mm, que precisa ser somada ao campo. O terceiro é a extensão adicional (ZR) de 350 mm, a somar quando houver superfícies refletivas perto do plano de varredura.
A capacidade de detecção do KLM é de 70 mm no raio máximo de proteção. O raio de proteção é dado a 1,8 % de refletância, a de um objeto muito escuro; o alcance de 50 m (KLMs) ou 80 m (KLM) a 90 % de refletância é de detecção para dados, não de proteção.
| Parâmetro | KLM e KLMs | LSPDmini | Como entra no projeto |
|---|---|---|---|
| Tempo de resposta | padrão 100 ms (configurável) | 80 ms a 640 ms; padrão 80 ms | Soma no T do sistema |
| Período de varredura | 40 ms | 40 ms por volta (página) | Cada amostra a mais soma uma varredura |
| Zona de tolerância (TZ) | 65 mm | não publicada | Somar ao campo de proteção |
| Extensão por reflexão (ZR) | 350 mm | não publicada | Somar se houver superfície refletiva próxima |
| Capacidade de detecção | 70 mm no raio máximo | não publicada | Define o que o campo garante detectar |
| Luz ambiente | 80 000 lux | 15 000 lux no manual; 80 000 lux na página do fabricante | Use 15 000 lux para o LSPDmini até confirmação |
| Saídas de segurança | 2 PNP, 200 mA | 2 saídas, 200 mA | Ligar a relé ou controlador de segurança |
Exemplo calculado: campo de proteção de um AGV com KLMs
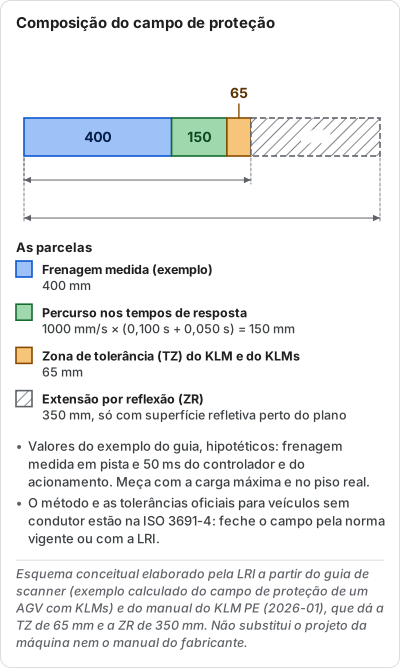
A estrutura abaixo é a usual de engenharia: campo de proteção igual ou maior que a distância de parada medida do veículo, mais o que ele anda durante os tempos de resposta, mais as tolerâncias do scanner. O método oficial e as tolerâncias para veículos sem condutor estão na ISO 3691-4 (2ª edição, 2023), cujo método e cujas tolerâncias o site não reproduz: trate a conta como ponto de partida e feche o campo pela norma vigente ou com a LRI.
Dados: scanner KLMs-0427BP (4 m a 1,8 %), tempo de resposta padrão de 100 ms; tempo do controlador e do acionamento até o início da frenagem de 50 ms (hipotético); distâncias de frenagem medidas em pista para três velocidades (hipotéticas; meça com a carga máxima e no piso real).
A 1,0 m/s, com frenagem medida de 400 mm: campo = 400 + 1000 × (0,100 + 0,050) + 65 = 400 + 150 + 65 = 615 mm. Com superfície refletiva perto do plano, somar ZR: 965 mm.
A 1,5 m/s, com frenagem de 900 mm: campo = 900 + 1500 × 0,150 + 65 = 1190 mm; com ZR, 1540 mm. A 0,3 m/s, com frenagem de 50 mm: campo = 50 + 300 × 0,150 + 65 = 160 mm. Os três cabem com folga no raio de 4 m, e a diferença entre eles é o motivo de trocar o campo pela velocidade, via encoder ou SPC.
O peso do tempo de resposta: no LSPDmini, passar de 80 ms para 640 ms de resposta acrescenta 0,56 s de percurso; a 1,0 m/s, são 560 mm a mais de campo.
| Velocidade | Frenagem medida (hipotética) | Percurso nos 150 ms | TZ | Campo mínimo | Com ZR (reflexão) |
|---|---|---|---|---|---|
| 0,3 m/s | 50 mm | 45 mm | 65 mm | 160 mm | 510 mm |
| 1,0 m/s | 400 mm | 150 mm | 65 mm | 615 mm | 965 mm |
| 1,5 m/s | 900 mm | 225 mm | 65 mm | 1190 mm | 1540 mm |
Scanner horizontal em célula ou perímetro fixo
Em máquina parada no lugar, o scanner horizontal no piso detecta a pessoa que se aproxima pelo chão, em aproximação paralela ao plano de detecção. Para esse caso a NR-12 remete à ISO 13855 (Anexo I, item 1.4). A estrutura é a mesma, S = K × T + C, mas os valores de K e de C para aproximação paralela, que dependem da altura do plano, não são publicados no site: tire-os da ISO 13855 vigente ou consulte a LRI.
Só a parcela do tempo já mostra o efeito do scanner: com o KLM a 100 ms, um relé CSRMB a 10 ms e uma máquina que para em 0,300 s (hipotético), T = 0,410 s; com K = 1600 mm/s, K × T = 656 mm, antes de somar C e as tolerâncias de 65 mm e, se houver reflexão, de 350 mm.
Lembre também do rearme: se uma pessoa pode ficar na área vigiada com o sistema armado, a NR exige sensoriamento da presença ou rearme manual com visão completa da zona (12.5.13 e 12.5.13.1). O scanner que vigia o piso dentro da célula é justamente o sensoriamento de presença que permite o rearme seguro.
Montagem: o plano de varredura
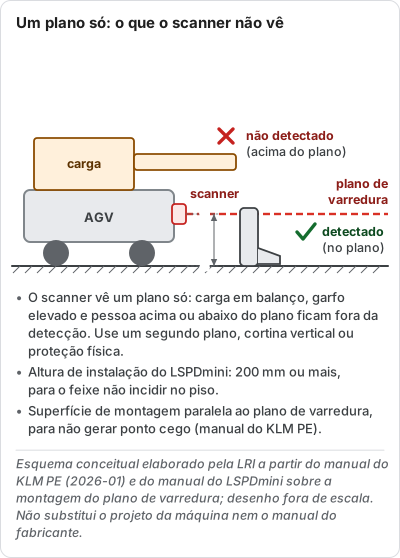
O manual do KLM PE pede superfície de montagem paralela ao plano de varredura, para evitar inclinação que gere ponto cego ou desarme por objetos fora da área, local o mais livre possível de vibração e a região de recepção óptica livre de obstrução em toda a faixa angular, considerando o diâmetro de 38 mm do feixe. O manual do LSPDmini pede altura de instalação de pelo menos 200 mm, para que o feixe não incida no piso.
O KLM e o LSPDmini monitoram a janela óptica: se ela sujar a ponto de o scanner não atingir o alcance declarado, a saída de segurança é desligada. Isso protege contra a falha, mas não contra a parada de produção; limpeza da janela entra no plano de manutenção.
AGV e NR-12: o enquadramento ainda está em aberto
A NR-12 não tem anexo para veículos autônomos. O item 12.18.4 lista os itens que se aplicam a máquinas autopropelidas não contempladas nos anexos; se um AGV entra nessa categoria é interpretação que deve ser confirmada com o SESMT e com o auditor. Veículos industriais conduzidos, como empilhadeiras, são tratados pela NR-11, cujos requisitos o site não cobre: confirme-os com o SESMT. A referência técnica para veículos sem condutor é a ISO 3691-4, cuja revisão pode estar em andamento.
Perímetro fixo ou veículo móvel: roteiro de seleção e limites
A escolha do scanner começa pelo PL requerido da função, não pelo alcance. KLM, KLMs e LSPDmini são Tipo 3 e, pelo glossário da NR-12, scanner atinge no máximo PL d. Se a apreciação de riscos pedir PL e, ou se a norma fixar categoria 4 (zona de prensagem), o scanner não serve e a escolha volta para uma cortina Tipo 4 com PL e declarado.
Depois vêm a geometria e o tempo. No perímetro fixo, o plano de varredura fica horizontal, junto ao piso, e a distância do campo ao perigo segue a ISO 13855 para aproximação paralela. No veículo móvel, o campo anda com o veículo e precisa cobrir a distância de parada medida mais o que ele percorre durante os tempos de resposta, com troca de campo pela velocidade.
- Passo 1: PL requerido da função. Até PL d, o scanner Tipo 3 é candidato; PL e exige outra solução.
- Passo 2: raio de proteção necessário, lido a 1,8 % de refletância: KLMs, 3 m ou 4 m; KLM, 6 m ou 8 m; LSPDmini, 2 m ou 3 m.
- Passo 3: tempo de resposta configurado (KLM e KLMs, padrão 100 ms; LSPDmini, padrão 80 ms), somado ao do relé ou controlador e ao da máquina ou do veículo.
- Passo 4: tolerâncias do fabricante. KLM e KLMs: 65 mm de zona de tolerância e, perto de superfícies refletivas, mais 350 mm. LSPDmini: não publicadas; confirme com a LRI.
- Passo 5: troca de campos. KLM e KLMs: até 64 zonas e 8 entradas, inclusive por encoder; LSPDmini: 16 conjuntos por quatro entradas; SPC para a lógica de velocidade.
- Passo 6: interface. As duas saídas de segurança vão a um relé ou controlador de segurança (CSRM ou SPC); a saída ALARM não para a máquina.
- Passo 7: rearme. Se uma pessoa pode ficar na área vigiada, sensorie a presença ou use rearme manual com visão completa da zona (12.5.13 e 12.5.13.1).
| Limite | Por quê | Alternativa |
|---|---|---|
| PL e requerido ou categoria 4 fixada | Scanner Tipo 3 chega no máximo a PL d | Cortina Tipo 4 com PL e declarado |
| Perigo fora do plano de varredura | O scanner vê um plano só | Segundo plano, cortina vertical ou proteção física |
| Risco à mão no ponto de operação | Capacidade de detecção de 70 mm no raio máximo e resposta padrão de 100 ms | Cortina de 14 mm |
| Luz ambiente acima da declarada | 80 000 lux no KLM e no KLMs; 15 000 lux no manual do LSPDmini | Reposicionar ou trocar o modelo |
| Vapor, poeira densa, chuva ou neblina | Desempenho não publicado pelo fabricante | Confirme com a LRI antes de especificar |
O que não fazer
- Usar LS2, LS3, LSE ou o KLM de medição como dispositivo de segurança.
- Dimensionar o campo pelo período de uma varredura (40 ms) em vez do tempo de resposta configurado.
- Usar o alcance a 90 % de refletância como se fosse raio de proteção.
- Esquecer a zona de tolerância de 65 mm e, perto de superfícies refletivas, os 350 mm de extensão.
- Usar a saída ALARM (campo de aviso) para parar o movimento perigoso: ela não é de segurança.
- Calcular a frenagem do AGV pela ficha do fabricante do veículo, vazio, em piso seco: meça com carga máxima e no piso real.
- Usar o scanner em função que exige PL e, ou na zona de prensagem de prensas.
Quando o scanner não é a escolha certa
- Função com PL e requerido, ou categoria 4 fixada pela norma (prensas): o scanner atinge no máximo PL d.
- Risco a pequena distância, como esmagamento de mão em ponto de operação: o tempo de resposta maior e a resolução de 70 mm inviabilizam; use cortina.
- Perigo fora do plano de varredura: cargas em balanço, garfos elevados, pessoas acima ou abaixo do plano.
- Ambiente com vapor, poeira densa, chuva ou neblina: o fabricante não publica desempenho nessas condições.
- Superfícies muito escuras no limite do alcance: o raio de proteção já é dado a 1,8 % de refletância, mas qualquer margem a menos vira ponto cego.
Fontes consultadas
- NR-12, texto consolidado do MTE: Anexo IV (glossário, verbete "Tipo"), Anexo I item 1.4, itens 12.5.13, 12.5.13.1 e 12.18.4
- Manual de Aplicação da NR-12, MTP, 2022: circuito de scanner Tipo 3 com relé categoria 3 (8.23) e definição de tempo total de parada
- ISO 3691-4, 2ª edição, 2023 (citada como referência; método não reproduzido no site)
- SDKELI, páginas de produto KLM, KLMs, LSPDmini, LS2, LS3, LSE, LD e SPC (consulta em 2026-11-14)
- SDKELI, KLM LIDAR PE Type Operation Manual, edição 2026-01: campos, zonas de alarme, montagem e saídas
- SDKELI, LSPDM Safety Laser Scanner Operation Manual: tempo de resposta, rearme, EDM, altura de instalação e luz ambiente
- Certificado TÜV Rheinland R 50578689 (KLM e KLMs, 2023-03-23), lido da documentação do fabricante
Séries SDKELI deste guia

KLM (segurança)
Scanner laser de segurança (ESPE) Tipo 3, SIL 2, Cat. 3, PL d, 64 zonas, 276°, raio de proteção de 6 ou 8 m.
Ver a série →
KLMs
Scanner laser de segurança (ESPE) Tipo 3, SIL 2, Cat. 3, PL d, 64 zonas de proteção, 276°, raio de proteção de 3 ou 4 m.
Ver a série →
LSPDmini
Scanner laser de segurança compacto Tipo 3, PL d, 270°, raio de proteção de 2 ou 3 m, 2 saídas OSSD PNP; SIL e PFH não publicados.
Ver a série →
SPC
Controlador de segurança programável SIL 3, PL e, Cat. 4, com módulos mestre (MC12, MC20) e de expansão (IO, EN) em barramento VBUS.
Ver a série →
CSRM
Módulo de relé de segurança Cat. 4 / PL e (ISO 13849-1), contatos com guia forçada, tipos A, B, C e D.
Ver a série →LS3
LiDAR 270° de evitação e medição para AGV/AMR, até 40 m e 64 zonas. NÃO é dispositivo de segurança.
Ver a série →
LS2
LiDAR 270° de evitação de obstáculos e medição para AGV/robô móvel. NÃO é dispositivo de segurança.
Ver a série →
LSE
LiDAR econômico 270° de evitação e medição. NÃO é dispositivo de segurança.
Ver a série →Perguntas frequentes
Qual a diferença entre campo de proteção e campo de aviso?
O campo de proteção leva as saídas de segurança a OFF e para o movimento perigoso. O campo de aviso aciona uma saída ALARM, que não é de segurança, usada para reduzir velocidade ou sinalizar. Nos manuais do KLM PE e do LSPDmini há um campo de proteção e duas zonas de alarme por conjunto.
O LiDAR LS3 serve para segurança de pessoas?
Não, até o fabricante apresentar certificado. O LS3 é anunciado para desvio de obstáculos e navegação e não declara Tipo, SIL nem PL. Para segurança de pessoas, a linha SDKELI tem KLM, KLMs e LSPDmini, Tipo 3, PL d.
Qual o tempo de resposta do KLM?
O padrão é 100 ms, configurável pela multiamostragem (2 a 16 amostras de 40 ms cada). O fabricante não publica o tempo para cada configuração; use o valor que o software de configuração mostrar para o equipamento instalado.
Posso usar scanner no lugar de cortina?
Depende da máquina. Em prensas e dobradeiras, não: a NR lista cortina Tipo 4 ou AOPD multizona Tipo 4. Em AGV, o scanner é o dispositivo usual. Em perímetro e células, ele complementa ou substitui cortinas de portal se o PL requerido for d ou menor e a distância couber.
O SPC troca o campo do scanner pela velocidade?
Segundo o fabricante, sim: o SPC tem monitoramento de velocidade e troca automática da zona do scanner, e o modelo SPC-MC12 tem interface para encoder e para dois scanners. A lógica e a validação são do projeto.
Ficou alguma dúvida de projeto? Pergunte à engenharia.
A LRI oferece no Brasil a linha SDKELI. Engenharia de aplicação para o seu projeto, NF-e e faturamento para CNPJ. A especificação final e a validação do sistema são do responsável técnico do projeto.